诺行沃克全场景智能出行机器人实测体验

前几天拿到诺行沃克这台全场景智能出行机器人,说实话一开始没抱太大期望,毕竟市面上打着“全场景”旗号的设备太多了,实际用起来往往只能干一件事。我前后折腾了差不多一周,通勤、园区转悠、室内送东西这几个场景都跑了一遍,有惊喜也有想吐槽的地方。这篇就把真实感受摊开讲讲,给正在观望诺行沃克的朋友一个参考,别光看宣传页上那些漂亮话。
第一印象和上手难度,比想象中好搞
开箱那会儿我特意没看说明书,想试试普通人能不能直接上手。诺行沃克整体造型不算笨重,推起来不费劲,开机之后屏幕上提示挺清楚,跟着点几下就进了主界面。真正让我意外的是诺行沃克的避障反应,我在客厅故意放了拖鞋、纸箱和一根充电线,它绕得挺自然,没有那种一顿一顿的急刹感。当然也不是没毛病,第一次在地毯边缘它犹豫了两秒,估计是在判断能不能过,后面跑熟了就没再卡过。这里提醒一句,诺行沃克首次使用最好先低速跑一圈,让它把周围环境扫一遍,后面省心很多。
通勤代步场景:续航和稳定性到底行不行
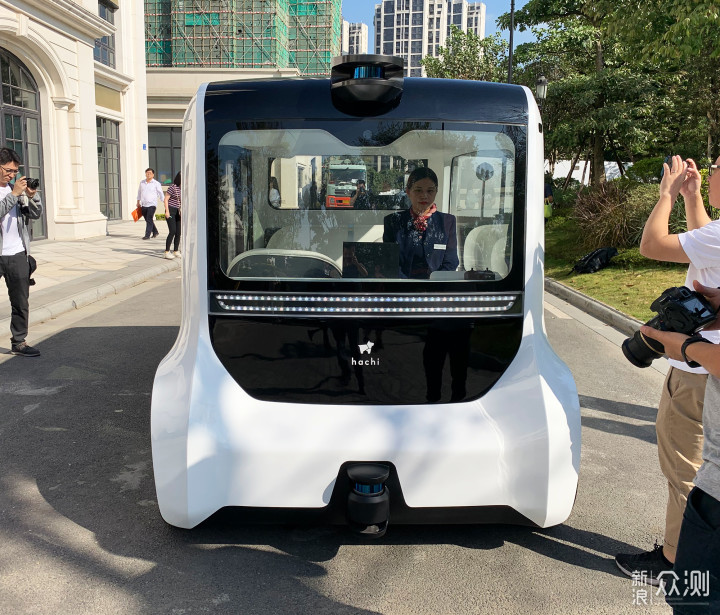
我拿它当短途代步工具用了三天,单程大概两公里出头,路况有小区石板路也有人行道。诺行沃克跑起来速度不算猛,但胜在稳,过减速带的时候颠簸感控制得可以,不会把人晃得难受。续航这块我特意做了记录,满电跑完来回加上中间零碎挪动,大概还剩三成多,日常短途通勤够用。诺行沃克在平整路面上表现最舒服,遇到那种坑洼比较多的老路面,建议还是减速,别硬冲。另外它转弯半径不大,窄路掉头挺灵活,这点在早高峰的人流里很实用。

园区巡逻和室内送物,才是它的隐藏强项
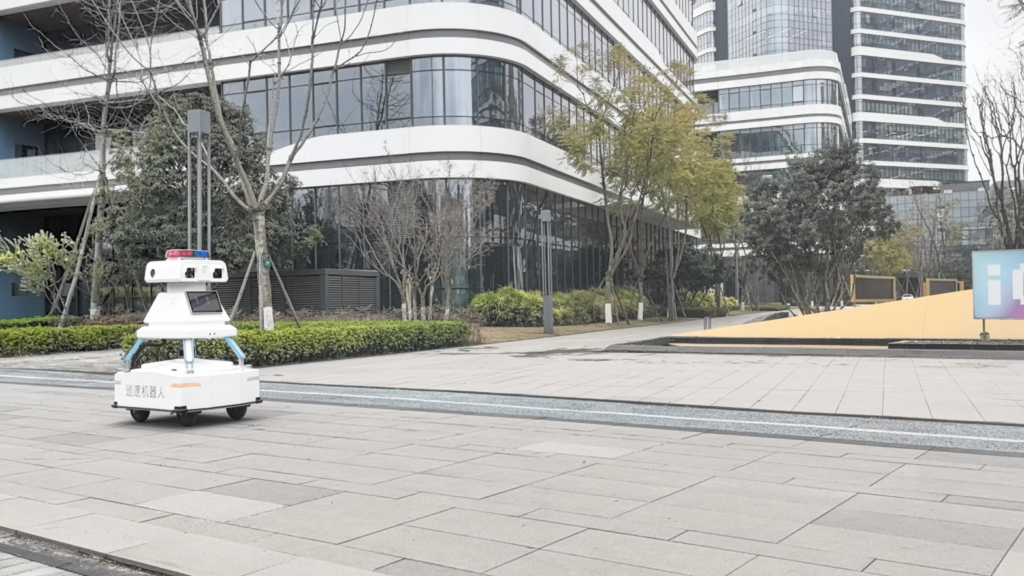
真正让我觉得诺行沃克有点东西的,是园区巡逻这个场景。我带着它在办公楼外围走了一圈,设定好路线之后它能自己按轨迹跑,遇到行人会主动减速让行,晚上光线一般的时候也没掉链子。室内送物我试了送文件和水杯,诺行沃克的承载和平衡做得不错,水杯放上去跑一圈没洒,这点比我想的靠谱。不过要吐槽的是,室内家具特别密集的地方,它偶尔会停下来“思考人生”,得等它自己判断完才继续走,急性子可能会有点着急。所以诺行沃克更适合路线相对固定的场景,别指望它在堆满杂物的房间里钻来钻去。
说点实在的,哪些人适合买
折腾完这一周,我的结论是诺行沃克不是那种买回来就吃灰的玩具,但也别把它想成万能神器。如果你是想找个短途代步、园区巡逻或者固定路线送物的帮手,诺行沃克的全场景适配能力确实能省不少事。但要是你家环境特别复杂、路线天天变,那用起来就得有点耐心。另外它的App联动做得还算顺手,远程看状态、改路线都不难。总的来说,诺行沃克这台机器对得起“全场景”这个说法,前提是你得把它放在合适的场景里用,别硬塞给它干不了的活。






 慢脚文化软件app官方下载(快手)
 电鸽app免费下载正版
 JMComic21.7.9最新版安装包下载
 超自然行动组小抄版
 魅影游客登录版下载官方正式版手机(魅影直播)
 P upg国际服3.5(PUBG MOBILE)